高速公路事故造成13人伤亡,司机关于‘巡航控制’的陈述反复
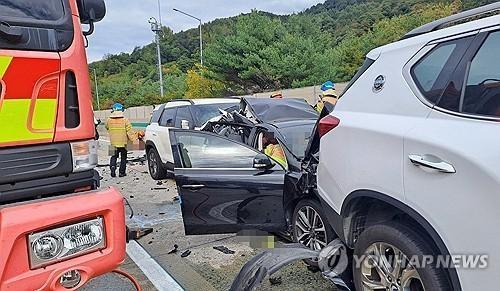
在通阳大田高速公路发生的多重碰撞事故中,造成2人遇难,11人受伤,司机使用巡航控制功能的情况成为调查的重点。肇事的运动型多用途车(SUV)司机最初表示使用了该功能,但随后又改变了说法,警方正在确认其实际操作情况。 根据10月19日全北长水警察局的消息,警方正在以交通事故处理特别法的过失致死罪对40多岁的SUV司机A进行调查。 A于12日中午12时55分在通阳大田高速公路长水交叉口附近追尾前方的轿车,导致2人遇难,11人受伤。由于碰撞的影响,另外3辆车也相继发生碰撞,共有5辆车卷入事故。 A在事故发生后最初表示开启了巡航控制功能,但随后又改变了这一说法。 警方为确认事故发生时该功能是否在运作,已将SUV的事故记录装置(EDR)送往国立科学调查研究院进行分析。警方计划根据分析结果检查行驶速度和制动情况,并调查司机是否违反了注意前方的义务。 目前尚未对A进行正式调查。警方表示:“由于A正在医院接受治疗,尚未能进行充分的询问,待其状态好转后,将调查巡航功能的使用情况和行驶速度等事故的具体经过。” 巡航控制是一种可以自动保持司机设定速度的功能,减轻驾驶负担。一般的巡航控制无法调节与前车的距离,而自适应巡航控制(ACC)则可以通过雷达或摄像头等感知前车并调整速度。 然而,ACC并不能在所有情况下防止碰撞。在拥堵路段、突然插入的车辆或停驶车辆等情况下,可能无法及时识别危险或充分减速。 巡航控制并非完全自动驾驶,而是驾驶员的辅助功能。即使在使用该功能时,驾驶员仍需注意前方,并在突发情况下进行制动或转向。 根据韩国道路公社的数据,从2021年到2025年五年间,高速公路上使用巡航控制时发生的交通事故共计30起,造成20人遇难,20人受伤。 不过,这一统计数据仅统计了使用该功能时发生的事故,并不意味着巡航控制导致了事故。此次事故中,功能使用与事故原因之间的关联性尚未得到确认。 警方计划综合国科院的分析结果和司机的陈述,查明当时的驾驶情况和事故的具体原因。※ 本报道经人工智能(AI)系统翻译与编辑。
2026-10-20 02:32:00